Прототип TeCoBot из Colorado State University: тенсегрити-роботы с клешнями сцепляются в цепи, петли и ветви
Инженеры Colorado State University создали TeCoBot — гибкого модульного робота. Модули работают поодиночке или сцепляются клешнями в разные формы для совместных действий и движения.
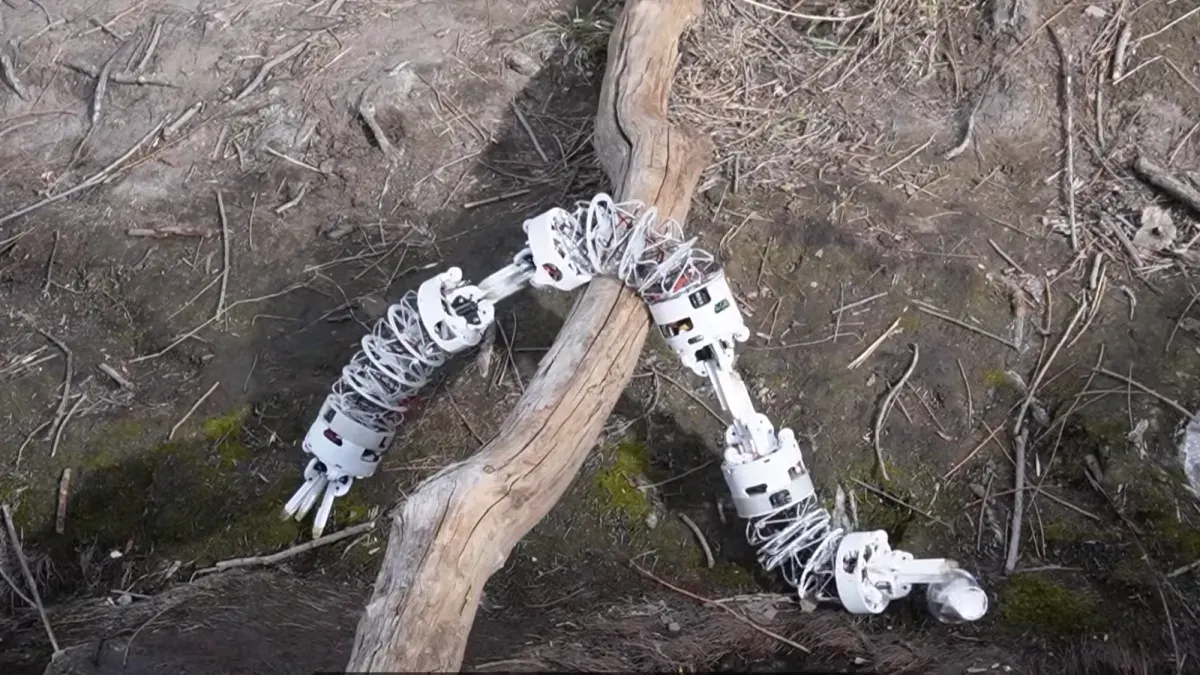
Инженеры кафедры машиностроения Colorado State University описали модульного реконфигурируемого робота TeCoBot в статье на nature.com nature.com
nature.comnature.comОткрыть источник ↗. В конструкции сочетаются податливое тело на основе тенсегрити и соединительные механизмы с клешнями. Каждый робот способен самостоятельно манипулировать предметами и передвигаться, а несколько роботов могут самореконфигурироваться в разные морфологии, в том числе цепи, петли и ветви. Это лабораторный прототип.
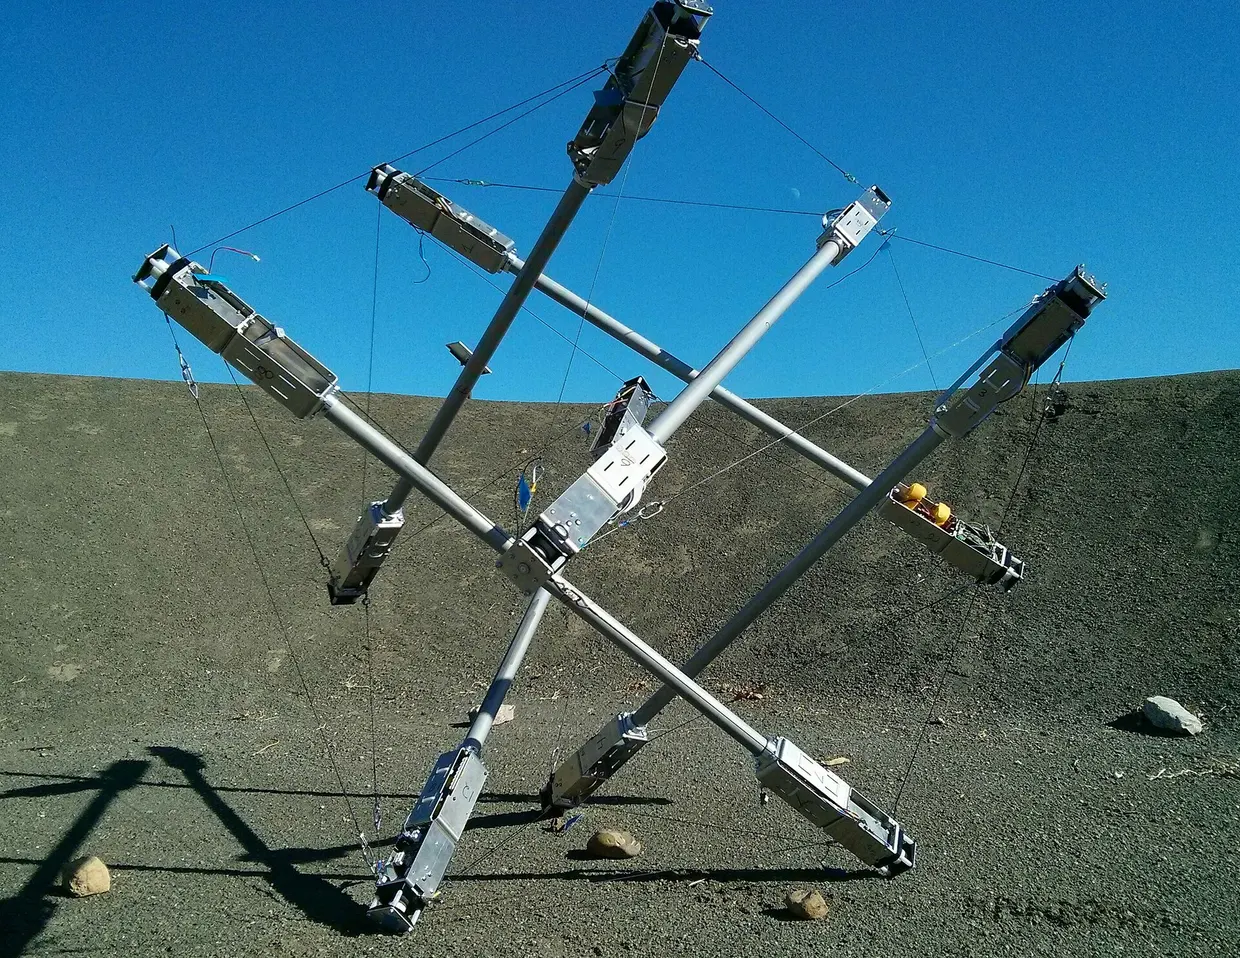
Тело тенсегрити и клешни
Авторы исходят из ограничения существующих систем. Модульные реконфигурируемые роботы обычно строят из жёстких модулей без структурной податливости, а континуальные роботы гибки, но не умеют самореконфигурироваться в многороботные конфигурации. TeCoBot должен объединить достоинства обеих архитектур.
В структуре тенсегрити стержни удерживаются сетью натянутых тросов, а не соединены жёстко. Поэтому тело может изгибаться, закручиваться вокруг препятствий или складываться само на себя. Модули напечатаны на 3D-принтере из пластика и резины, имеют длину почти два фута и клешню на каждом конце. Клешни позволяют одному роботу захватить другого и соединиться с ним.
Показанные задачи
По данным авторов, роботов испытали на согласованных манипуляциях с предметами и их переносе, на разных способах передвижения и на совмещении движения с манипуляцией в реальных сценариях nature.com
nature.comnature.comОткрыть источник ↗. Один модуль под удалённым управлением оператора преодолел большую ветку на улице. Он также многократно перекатывался через себя, поднимался по трубе и двигался по-змеиному.
Сцепленные в цепь роботы забирались на стол и брали ручку, открывали запечатанную банку и переносили предмет через комнату. Соединённые модули могут двигаться как единое тело или работать независимо.
Как возможные области применения авторы называют производство, освоение космоса и поисково-спасательные операции. Доцент Jianguo Zhao заявил в пресс-релизе, что видит в будущем преимущественно автономные группы из десятков или даже сотен таких роботов, которые прибывают на место и разворачиваются под конкретную задачу.
Исходные данные статьи размещены на figshare. Код, включая прошивку передатчика и приёмника на ESP32 и реализацию автономной визуальной стыковки, опубликован на GitHub под лицензией MIT nature.com
nature.comnature.comОткрыть источник ↗.
Источники · 2
Нашли ошибку?Читайте также