BeetleBot: мягкий робот размером с жука на печатных мышцах ходит, захватывает предметы и чувствует касание
Исследователи Caltech, KAIST и NTU Singapore создали лабораторный прототип мягкого робота на печатных мышцах с камерой, тактильным датчиком и управлением жестом пальца.
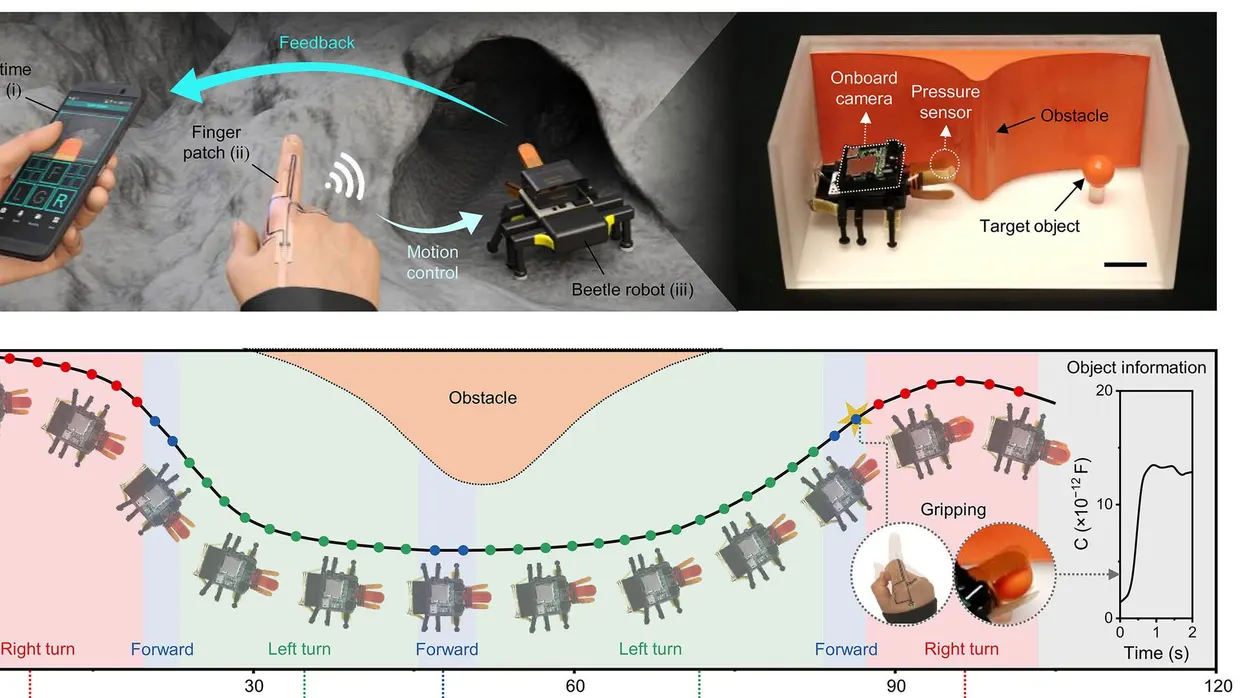
Группа из Caltech, KAIST и NTU Singapore описала в журнале Science Advances BeetleBot — мягкого робота размером примерно с жука, который ходит, захватывает предметы и сообщает, что ощущает science.org
Science Advancesscience.orgОткрыть источник ↗. Это лабораторный прототип. Инхо Ким создал его как постдок Caltech, сейчас он доцент (assistant professor) химии в Университете Сонгюнгван. Работой руководили Санг Ок Ким из KAIST и Вэй Гао из Caltech.
Ноги и захват приводятся в движение электротермическими мышцами из жидкокристаллического эластомера, а гибкая схема управляет ими независимо. Все функциональные компоненты изготовлены аддитивными методами. Камера на голове и тактильный датчик в захвате передают данные оператору, который управляет роботом с помощью носимого тензометрического патча на пальце по беспроводной связи.
Печатные мышцы по образцу жука
Каждая мышца — печатный пакет слоёв с лазерно вырезанным металлическим нагревательным проводом внутри. Ток нагревает эластомер, он сокращается вдоль выстроенных молекул и снова удлиняется при остывании. При 3 В свободная мышца укорачивалась примерно на 45% и возвращалась к исходной длине после отключения питания. Максимальное напряжение составило 0,18 МПа, что укладывается в диапазон 0,1–0,35 МПа, указанный для скелетных мышц млекопитающих.
Расположение мышц основано на измерениях движения суставов ног жука-цветочника Mecynorrhina torquata. Из шести ног робота передние поднимают и опускают корпус, сгибаясь примерно на 20 градусов, а задние качаются вперёд и назад примерно на 12 градусов. Ходьба состоит из поочерёдного срабатывания этих двух групп, а нагрев мышц только с одной стороны поворачивает робота science.org
Science Advancesscience.orgОткрыть источник ↗.
Тактильные датчики и управление жестами
Захват состоит из двух изогнутых створок, которые смыкаются при сокращении мышц; на рабочей поверхности стоит ёмкостный датчик давления. Датчик зафиксировал касание за 0,127 с, а его показания росли почти пропорционально давлению до 50 кПа. Малая сфера, большая сфера и куб дали три разных сигнала.
Управляющий патч — печатная полимерная полоска с углеродными нанотрубками. Сгибание пальца растягивает её и повышает сопротивление. Четыре движения пальца дали четыре различимых сигнала, которые считываются как «вперёд», «влево», «вправо» и «захват»; патч сохранял сигнал на протяжении 1000 циклов изгиба. В испытании оператор провёл робота вокруг препятствия к целевому предмету только по изображению с камеры, за восемь движений, затем захватил предмет и перенёс его.
Ограничения прототипа
Для полного сокращения эластомер должен нагреться выше примерно 110°C, а поверхности робота при ходьбе превышали 100°C. Тепловизор показал, что тепло остаётся локальным вблизи работающей мышцы. Каждый шаг ждёт остывания, поэтому цикл ходьбы медленнее предела самой мышцы, а нагрузка замедляла его ещё сильнее. Сигналы патча проходят через проводной входной каскад до беспроводной передачи, а испытательная трасса была небольшой специально построенной установкой. В KAIST сообщили, что скорость срабатывания, энергоэффективность и источник питания требуют доработки.
Источники · 2
Нашли ошибку?Читайте также