Университет штата Колорадо: прототипы тензегрити-роботов с клешнями соединяются в цепи и петли
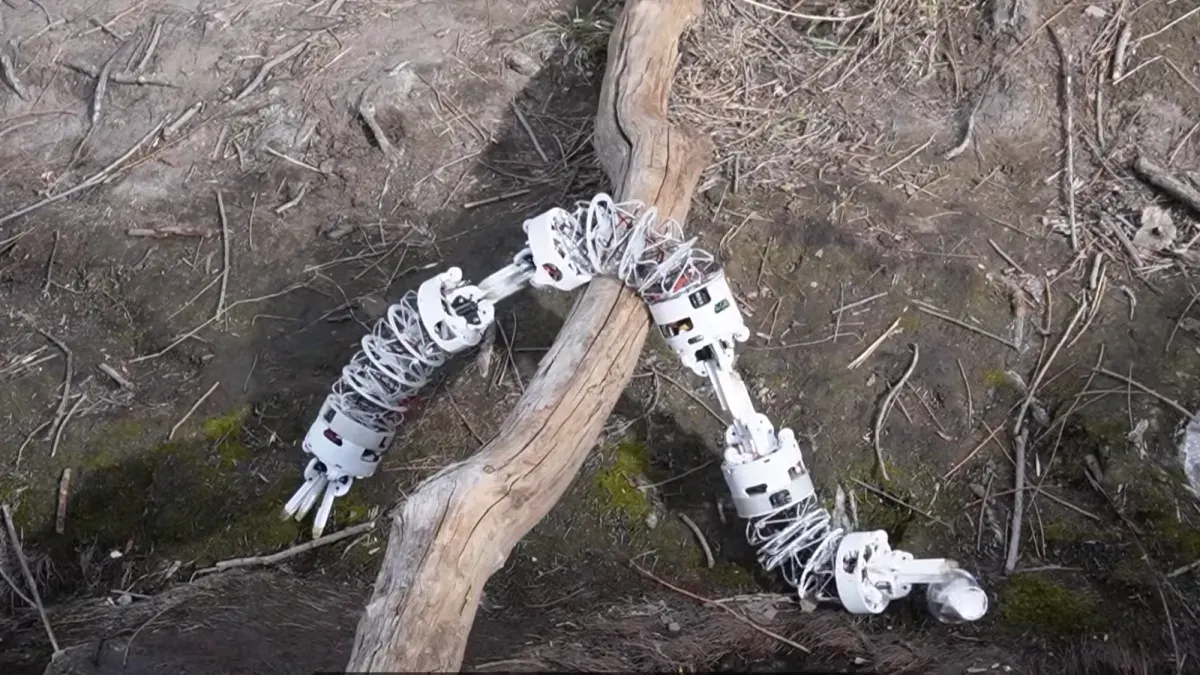
Авторы сообщили о модульном роботе с податливым тензегрити-корпусом и клешнями: прототипы манипулируют предметами, перемещаются и собираются в цепи, петли и ветвления.
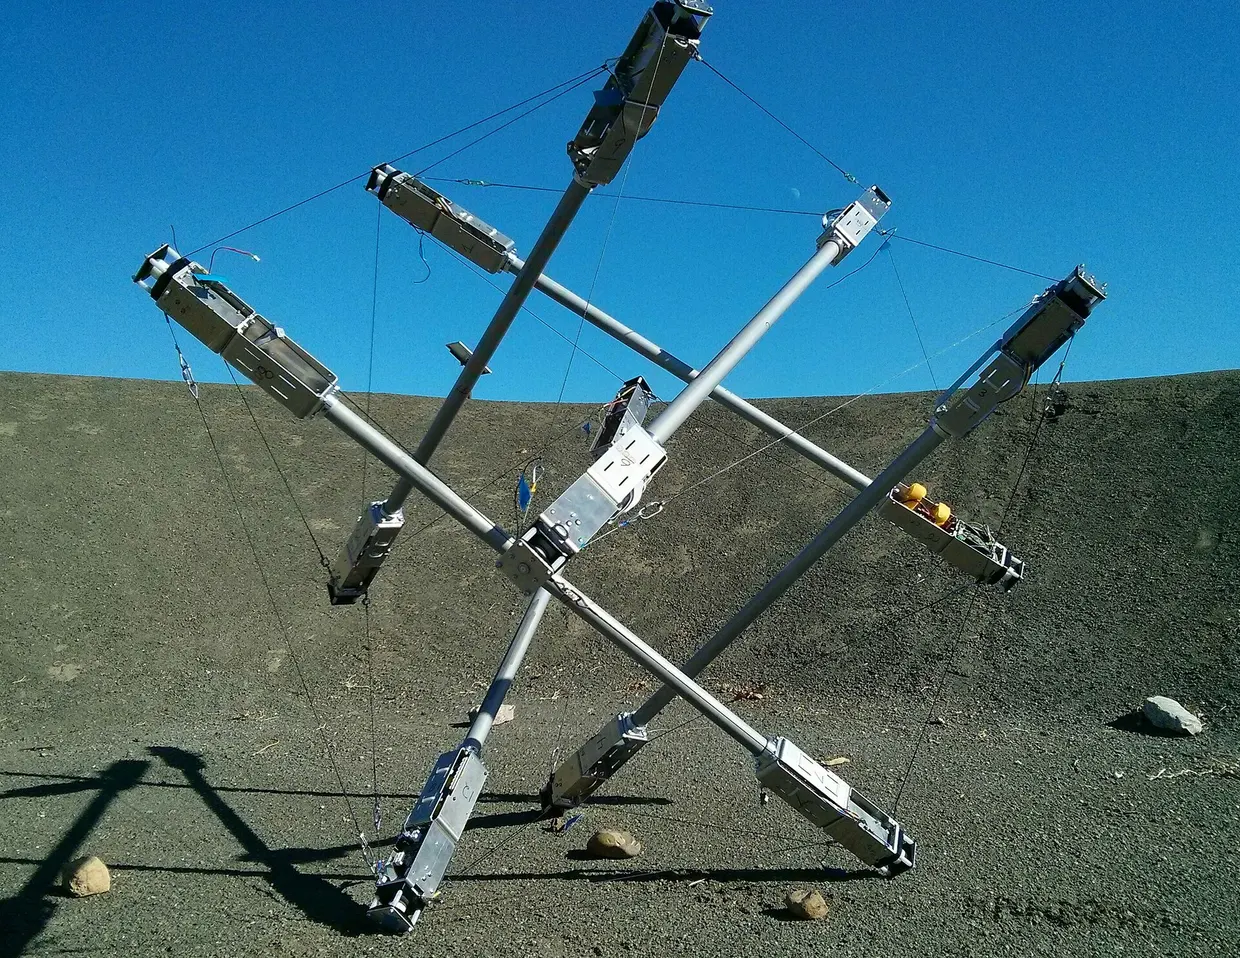
Команда Университета штата Колорадо описала модульного реконфигурируемого робота, который сочетает податливый корпус на основе тензегрити и соединения с помощью клешней. Работа опубликована по адресу doi.org, а в пересказе издания указан журнал Nature Machine Intelligence nature.com
doi.orgnature.comОткрыть источник ↗. Каждый робот может самостоятельно манипулировать предметами и перемещаться. Несколько роботов могут перестраиваться в цепи, петли и ветвления для совместных манипуляций и передвижения.
Конструкция вдохновлена хоботом слона. По словам авторов, существующие модульные роботы в основном состоят из жёстких модулей с малой структурной податливостью, а континуумные роботы гибки, но не умеют перестраиваться в многороботные конфигурации. Новая машина должна объединить оба свойства.
Корпус тензегрити и клешни-соединители
Тензегрити — конструкция, в которой жёсткие стержни удерживаются сетью натянутых тросов. Такая структура может растягиваться, изгибаться и складываться без обычных шарниров по длине корпуса. Каждый робот имеет форму трубки с захватными клешнями на обоих концах. Клешни могут удерживать предмет или цепляться за другого робота.
Команда выбрала механические клешневые соединения вместо магнитов. Цель — упростить совмещение и надёжное соединение при сборке более крупных структур. Одной из инженерных задач был подбор моторов, одновременно компактных и надёжных; исследователи испытали несколько вариантов.
Демонстрации и ограничения
Авторы показали согласованные манипуляции с предметами и их транспортировку, мультимодальное передвижение и совмещение движения с манипуляцией в условиях, близких к реальным nature.com
doi.orgnature.comОткрыть источник ↗. Прототипы также вынесли за пределы лаборатории, чтобы проверить движение по естественной местности.
Работа находится на ранней стадии. Два робота показали, что могут найти друг друга и соединиться автоматически. Для более широких задач по-прежнему нужны операторы-люди. Прошивка для передатчика и приёмника на ESP32, а также реализация автономной визуальной стыковки опубликованы под лицензией MIT.
Авторы называют возможными областями применения производство, исследование космоса и поисково-спасательные работы. Дальнейшие исследования будут направлены на более быстрое движение и большую самостоятельность. Исследователи отмечают, что с ростом числа роботов координация усложняется, поэтому для крупных групп понадобятся надёжные сенсорика и управление.
Источники · 2
Нашли ошибку?Читайте также