Университет штата Колорадо создал TeCoBots — тенсегральных модульных роботов, что стыкуются в группы
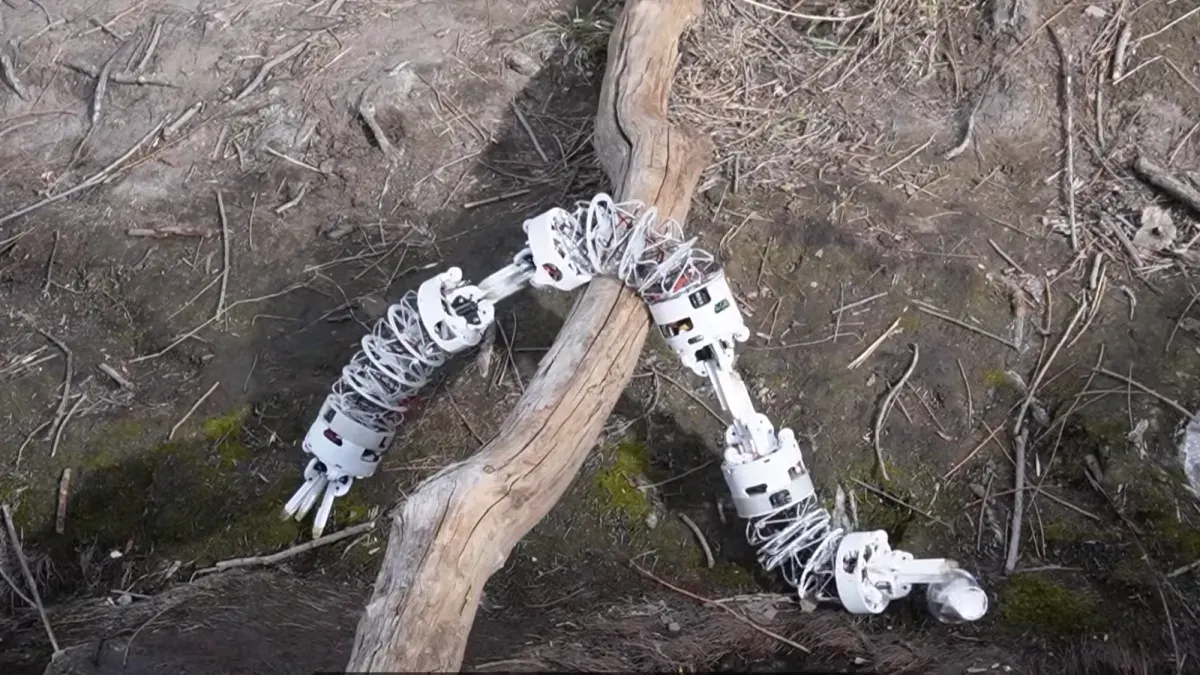
Трубчатые модули TeCoBot без жёстких шарниров гнутся, как хобот слона, и соединяются механическими захватами вместо магнитов. Испытаны в лаборатории и в поле; пока управляются человеком.
Группа с факультета машиностроения Университета штата Колорадо (CSU) под руководством проф. Цзяньго Чжао создала TeCoBots: трубчатые модульные роботы без традиционных шарниров, сообщает rp.pl со ссылкой на журнал Nature Machine Intelligence. cyfrowa.rp.pl
rp.plcyfrowa.rp.plОткрыть источник ↗ Машины испытали как в лаборатории, так и в реальных условиях.
Большинство прежних модульных роботов, способных стыковаться и перестраиваться в новые конфигурации, собирали из жёстких блоков, что ограничивало диапазон их движений.
Тенсегральный корпус и захваты
В TeCoBots использована тенсегральная конструкция. Жёсткие стержни не соприкасаются постоянно, а удерживаются в нужном положении сетью натянутых тросиков. Благодаря этому корпус может изгибаться, складываться и плавно менять форму, как щупальце осьминога или хобот слона.
На обоих концах каждого модуля установлены точные захваты: они служат и для манипулирования предметами, и для сцепки с роботом-партнёром. cyfrowa.rp.pl
rp.plcyfrowa.rp.plОткрыть источник ↗ По словам проф. Чжао, замена применявшихся ранее магнитов механическими захватами устранила проблему расцепления элементов и снизила риск их несоосного соединения.
Одиночная работа и группа
Один TeCoBot способен работать самостоятельно: обвивается вокруг предметов разных размеров или движется по неровной поверхности подобно змее. В группе модули выстраиваются в цепи, петли и ответвления, чтобы вместе переносить более тяжёлые грузы и преодолевать разрывы в опорной поверхности.
Махмуд Хасан Сайкот, докторант CSU и соавтор публикации, назвал подбор двигателей одной из самых трудных конструкторских задач. Приводы должны были быть достаточно малы для полного диапазона движений гибкого корпуса и при этом мощными и надёжными при длительной работе.
Сейчас роботами управляет человек. Вместе с тем в ходе исследования команда показала, что два модуля способны самостоятельно найти друг друга и соединиться. cyfrowa.rp.pl
rp.plcyfrowa.rp.plОткрыть источник ↗ Следующие цели исследователей: более быстрое движение, полная автономность и способность работать вместе с людьми.
Команда опубликовала микропрограмму (firmware) и код автономной визуальной стыковки на открытой лицензии. По мнению авторов, TeCoBots могут применяться в производстве, освоении космоса и сложных поисково-спасательных операциях.
Родственные змеевидные роботы
rp.pl ставит проект в ряд других гибких роботов, вдохновлённых природой. Лаборатория реактивного движения NASA разрабатывает EELS, четырёхметровый десятисегментный робот-змею для миссии на спутник Сатурна Энцелад. В нефтегазовой отрасли шестиметровый робот Eelume охраняет подводную инфраструктуру, находясь в стыковочной станции на глубине до 500 метров по полгода без всплытия. Пятиметровый робот COBRA диаметром 9 мм из группы проф. Драгоса Аксинте (Ноттингемский университет) создан для ремонта реактивных двигателей и атомных станций и предназначается для хирургии рака горла и травм.
Источники · 1
Нашли ошибку?Читайте также