Инженеры Penn создали искусственные мышцы CoilLCE с обратной связью; показали на пальце и глазе
Волокна из жидкокристаллического эластомера, графена и медной катушки нагреваются и измеряют состояние сами, что позволяет лабораторному прототипу удерживать промежуточные положения.
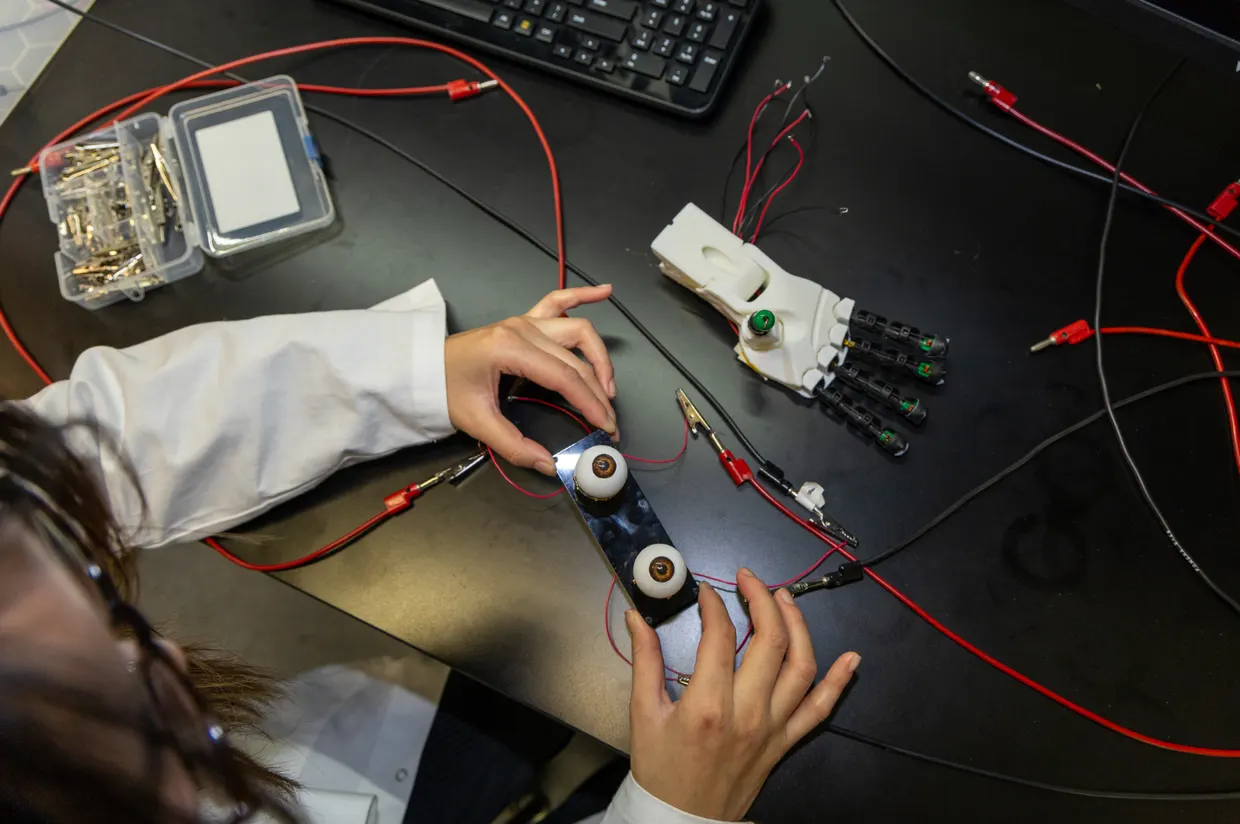
Инженеры Пенсильванского университета разработали волокна искусственных мышц, которые чувствуют собственное состояние, удерживают промежуточные положения и координируются с другими мышцами, сообщает engineering.upenn.edu (12 ноября 2026 года). engineering.upenn.edu
engineering.upenn.eduengineering.upenn.eduОткрыть источник ↗ Команду возглавили Шу Янг, профессор материаловедения и инженерии (MSE) имени Джозефа Бордогны, и Синтия Сунг, доцент кафедры машиностроения и прикладной механики (MEAM). В работе участвовали также Цзыюнь Чжан, аспирант MSE, и Сюэлинь Ву, магистрант MEAM. Исследование опубликовано в журнале Advanced Functional Materials.
Жидкокристаллический эластомер, графен и медная катушка
Волокна, названные CoilLCE, объединяют жидкокристаллические эластомеры (LCE) — гибкие материалы, меняющие форму при нагреве, — с графеном и встроенной сверхтонкой медной катушкой. По словам авторов, графен делает материал мягче, но прочнее и позволяет ему растягиваться, выдерживая силы, возникающие, когда искусственные мышцы работают друг против друга.
При нагреве LCE могут продолжать сжиматься или возвращаться к исходной форме по мере остывания, поэтому удержать промежуточное положение трудно. Эту задачу решает медная катушка: она нагревает материал, запуская сокращение, и одновременно измеряет изменения электрического сопротивления при движении мышцы. Ву пояснил, что сопротивление катушки использовали как сигнал обратной связи и в реальном времени подстраивали мощность нагрева, удерживая сопротивление около заданного значения, поэтому отдельный датчик не понадобился. Такое управление с замкнутым контуром позволяет мышце долго удерживать промежуточные уровни сокращения.
Демонстрации на пальце и глазе
Конструкция опирается на малые мышцы человеческой кисти и глаза, где нужны тонкое управление и согласованность. Систему показали на искусственных пальцах, нажимающих клавиши пианино, и на искусственных глазах, которые приводятся в движение четырьмя парами противодействующих актуаторов. engineering.upenn.edu
engineering.upenn.eduengineering.upenn.eduОткрыть источник ↗ В таких парах одна мышца сокращается, а другая растягивается, что может уменьшить число управляющих входов.
Сунг заявила, что впервые обратная связь продемонстрирована на LCE-актуаторе. Повторение такой ловкости обычными роботизированными двигателями, отмечает команда, может требовать громоздких узлов и сложной механики.
Авторы считают, что подход со временем может пригодиться, например, для гуманоидных роботизированных лиц, где десятки малых согласованных мышц должны уместиться в ограниченном объёме. Следующий шаг, по словам Чжан, — объединить больше таких мышц в интегрированные системы, выполняющие всё более сложные движения.
Источники · 2
Нашли ошибку?Читайте также