Прототип робота-слона EPFL: решётчатый хобот из одного материала меняет жёсткость от 20 до 280 кПа
Исследователи EPFL создали прототип робота-слона на тросовом приводе. Геометрия решётки задаёт локальную жёсткость, от тканеподобной до костеподобной, в одном материале.
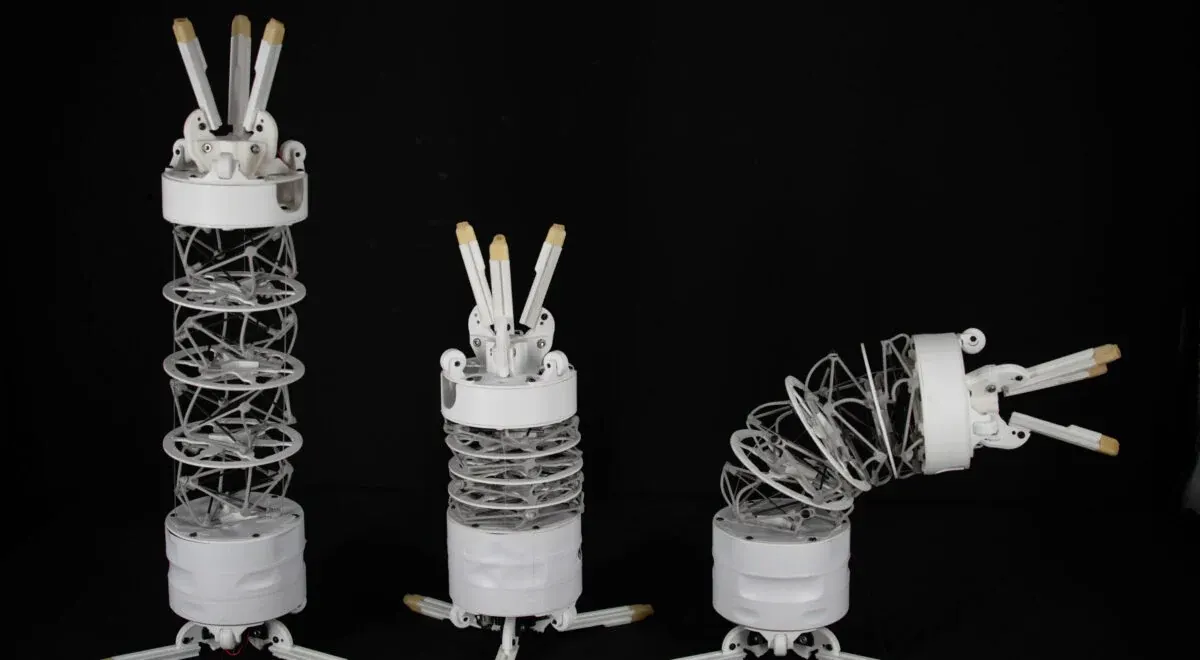
Исследователи Федеральной политехнической школы Лозанны (EPFL) из группы Джози Хьюз описали в журнале Science Advances метод проектирования мягко-жёстких роботизированных структур из решёток одного материала science.org
Science Advancesscience.orgОткрыть источник ↗. В качестве демонстратора они изготовили прототип робота-слона на тросовом приводе, построенный по образцу опорно-двигательной системы.
Геометрия решётки задаёт жёсткость
Авторы предложили новые способы проектирования элементарных ячеек решётки на основе непрерывного смешивания и наложения существующих решётчатых геометрий. Это позволяет точно настраивать жёсткость и анизотропию. Получаемые трёхмерные структуры имеют пространственно изменяющиеся механические свойства: от тканеподобной податливости до жёсткой, костеподобной несущей способности.
По данным авторов, методы генерации дают более 1 миллиона дискретных конфигураций и бесконечное число геометрических вариаций. Science et Vie в пересказе работы добавляет, что решётка напечатана на 3D-принтере из гибкой смолы. Жёсткость в разных зонах лежит в диапазоне от 20 до 280 килопаскалей без смены материала. В основе конструкции две элементарные ячейки, объёмно-центрированная кубическая и «X-cube», комбинация которых плавно меняет характер деформации материала.
Прототип слона
Робот ниже 60 сантиметров. Хоботом управляют четыре мотора и натянутые тросы. Он изгибается, закручивается и поворачивается, и, как сообщается, может захватить проволоку толщиной 0,1 миллиметра и поднять груз в 500 граммов. Бёдра, колени и ступни остаются жёсткими и несут корпус.
Сочленения имеют программируемые профили изгиба, а хобот остаётся непрерывно мягким science.org
Science Advancesscience.orgОткрыть источник ↗. Сдвигая и поворачивая ячейки решётки, исследователи воспроизводят скольжение голеностопа, сгибание колена и скручивание пальца с плавными переходами между зонами. Вместо соединения разных материалов конструкция выполнена как единая лёгкая решётка.
Авторы называют подход масштабируемым решением для проектирования лёгких адаптивных роботов. По данным Science et Vie, команда EPFL сейчас занимается главным образом усилением стенок ячеек, чтобы получить более жёсткие структуры для экзоскелетов и манипуляторов, несущих нагрузку.