Инженеры ETH Zurich запатентовали дрон Flexiquad с гибким кольцевым каркасом
Прототип квадрокоптера выдерживает столкновения на скорости 25 км/ч, разгоняется до 80 км/ч и переносит груз тяжелее себя.
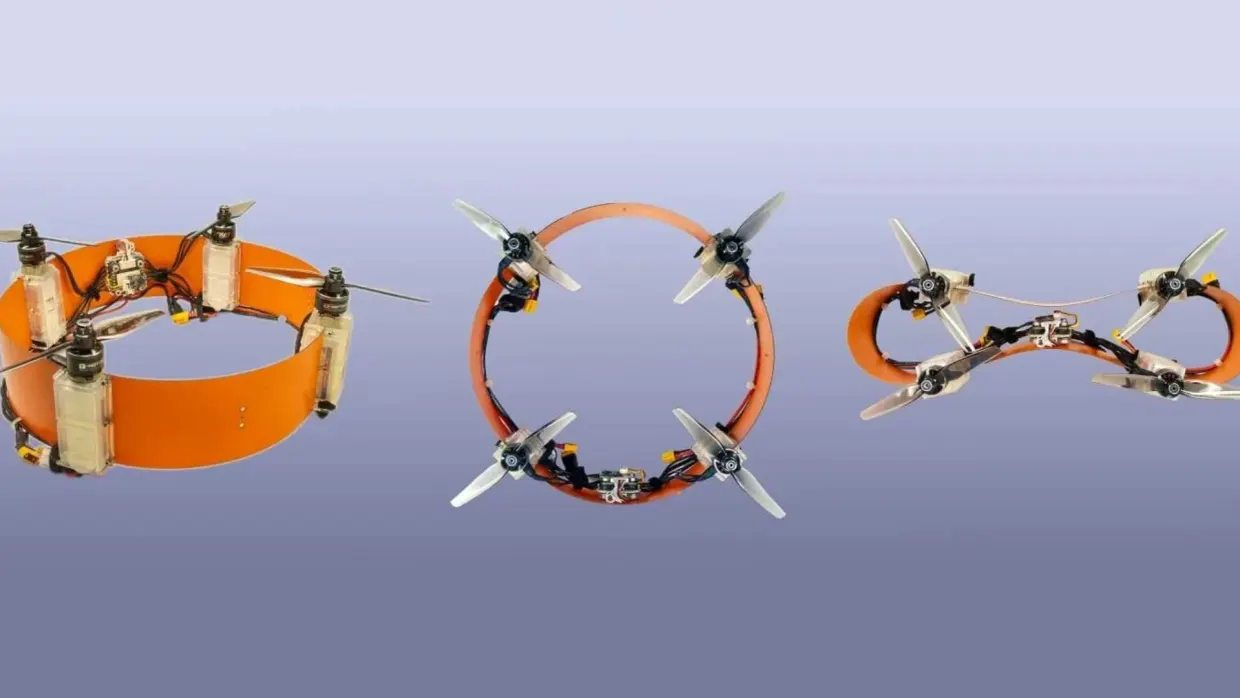
Исследователи из Швейцарской высшей технической школы Цюриха (ETH Zurich) разработали прототип квадрокоптера Flexiquad с деформируемым кольцевым каркасом без центрального корпуса, сообщает издание IT-Markt it-markt.ch
IT-Marktit-markt.chОткрыть источник ↗. Разработкой занимались Лука Джирарди из Лаборатории мобильной робототехники и Стефано Минчев, работающий сейчас в Боннском университете. Инженеры подали патентную заявку на конструкцию и вошли в число номинантов премии Spark Award.
Классические мультикоптеры строятся вокруг жесткого центрального узла, из-за чего при контакте с препятствиями они часто теряют управление или разрушаются. Конструкция Flexiquad распределяет моторы, батареи и модуль управления равномерно по внешнему кольцу. Во время испытаний прототип сталкивался с преградами на скорости около 25 км/ч, поглощал часть энергии удара за счет временной деформации и продолжал полет. Стоимость материалов для каркаса не превышает 15 швейцарских франков, а разомкнутый обод разбирается на плоские элементы, помещаясь в дорожный чемодан.
Анизотропная жесткость и летные параметры
Конструкция рамы воспроизводит механические особенности крыльев насекомых и птиц. Каркас податлив в горизонтальной плоскости, что необходимо для амортизации ударов, но сохраняет высокую жесткость по вертикальной оси для эффективной передачи тяги от винтов. По данным разработчиков, гибкая схема не снизила динамику: аппарат достигает скорости 80 км/ч, а его линейные и угловые ускорения не уступают жестким аналогам.
Захват грузов и стабилизация после удара
Деформируемость кольца позволяет дрону захватывать и удерживать предметы it-markt.ch
IT-Marktit-markt.chОткрыть источник ↗. В ходе тестов Flexiquad зажал эластичную аптечку, перенес ее, опустил на поверхность и поднял в воздух полезную нагрузку, превышающую собственную массу аппарата. Кроме того, внутреннее свободное пространство рамы можно оснастить сеткой для перехвата сторонних беспилотников.
Поскольку вибрация гибкого корпуса после столкновения смазывает изображение с бортовых камер, авторы внедрили алгоритм стабилизации по показаниям датчиков движения. Аппарат восстанавливает ориентацию перед возвращением к автономной навигации. Сейчас исследователи изучают возможность использовать изгибы и колебания рамы в качестве дополнительного источника данных для контура управления.