В Университете Тохоку создали механический рефлекс для двуногих роботов без электроники
Инженеры разработали чисто механический модуль рефлексов, воспроизводящий коленный рефлекс и обеспечивающий ходьбу без электронных датчиков.
Инженеры из Университета Тохоку создали полностью механический модуль рефлексов для мышечно-скелетных роботов, который воспроизводит коленный рефлекс и обеспечивает двуногую ходьбу без использования электронных датчиков и вычислительных схем, сообщает tohoku.ac.jp tohoku.ac.jp
tohoku.ac.jptohoku.ac.jpОткрыть источник ↗. Устройство объединяет функции измерения, обработки сигнала и привода непосредственно в физической конструкции.
Обычно управление искусственными мышцами в биоморфных роботах требует установки многочисленных датчиков положения и натяжения. Подобный подход увеличивает общую сложность системы, энергопотребление и вычислительную нагрузку на центральные процессоры. Разработанный узел решает эту проблему за счет встроенной аппаратной механики, имитирующей работу мышечных веретен человека.
Механическая обратная связь
Модуль осуществляет чисто механический контроль длины искусственной мышцы tohoku.ac.jp
tohoku.ac.jptohoku.ac.jpОткрыть источник ↗. Когда растяжение превышает заданный порог, конструкция автоматически инициирует сокращение привода без участия электронных цепей. Пороговое значение срабатывания можно регулировать механическим путем в зависимости от рабочих задач.
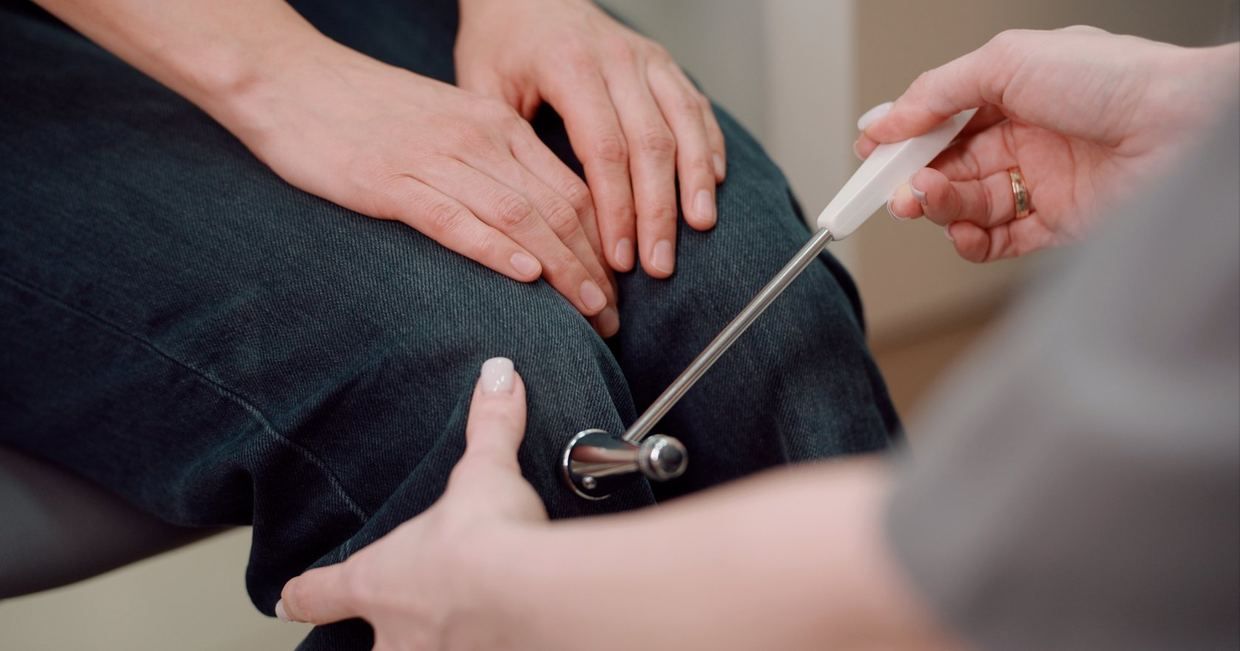
В ходе экспериментов модуль успешно воспроизвел пателлярный рефлекс в составе роботизированного сустава tohoku.ac.jp
tohoku.ac.jptohoku.ac.jpОткрыть источник ↗. При внешнем воздействии на искусственное сухожилие ниже коленной чашечки модуль вызывал мгновенное разгибание голени за счет автоматического срабатывания привода бедренной мышцы.
Реализация двуногой ходьбы
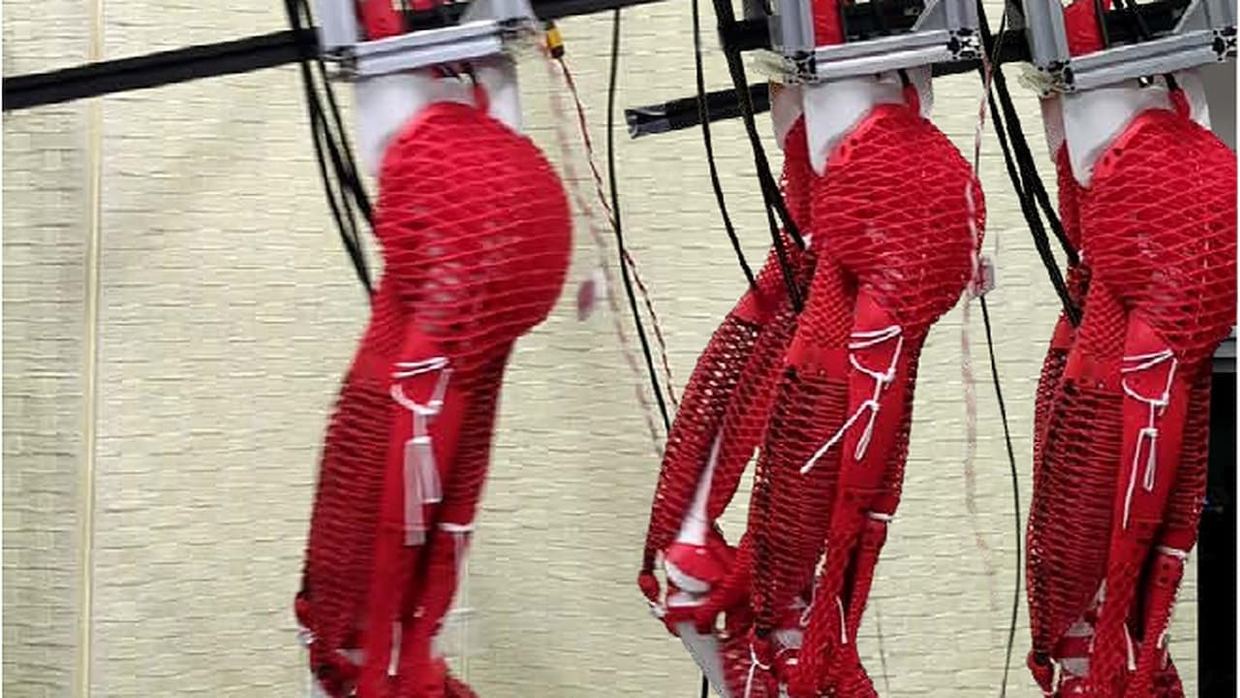
Для обеспечения устойчивого передвижения исследователи объединили механические модули с управляющей системой верхнего уровня tohoku.ac.jp
tohoku.ac.jptohoku.ac.jpОткрыть источник ↗. Данная надстройка изменяла пороги срабатывания механических рефлексов в зависимости от текущей фазы движения ног робота.
Такая гибридная схема позволила мышечно-скелетному шагающему роботу успешно реализовать цикл двуногой ходьбы tohoku.ac.jp
tohoku.ac.jptohoku.ac.jpОткрыть источник ↗. По сообщению разработчиков, перенос базовых сенсомоторных функций в механическую структуру снижает энергозатраты и сложность систем управления. В дальнейшем команда планирует применить модули в роботах с увеличенным количеством искусственных мышц.