Инженеры Токийского университета напечатали ногу робота с мышцами и сухожилиями из одного пластика TPU
Прототип ноги высотой 95 см имеет напечатанные мышцы, сухожилия и связки из одного TPU. Жёсткость задаёт решётка внутри, ручное литьё и подшипники не нужны.
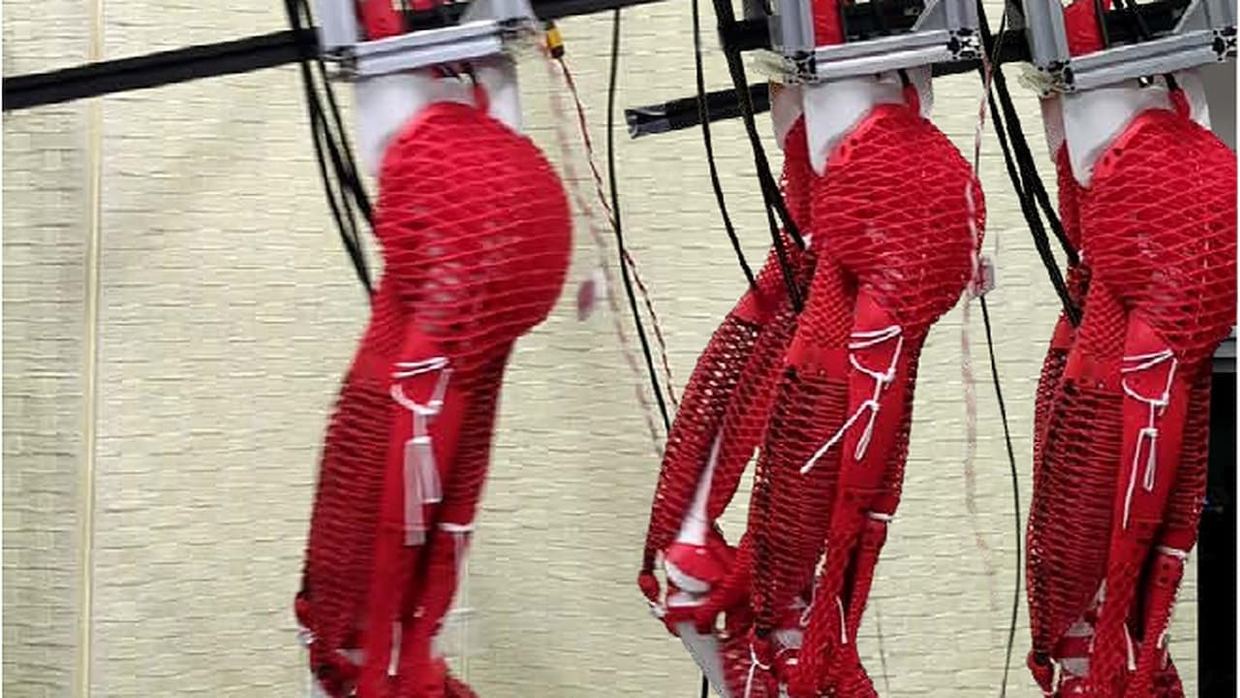
Инженеры Токийского университета напечатали на 3D-принтере ногу робота в натуральную величину, в которой мышцы, сухожилия и связки сделаны из одного гибкого пластика — термопластичного полиуретана (TPU). Работа опубликована в журнале Advanced Intelligent Systems doi.org
Advanced Intelligent Systemsdoi.orgОткрыть источник ↗. Высота ноги — 95 сантиметров, это лабораторный прототип.
Авторы отмечают, что обычные мускулоскелетные роботы часто заменяют мягкие ткани тросами или жёсткими шарнирами. Это ограничивает биологическую гибкость и требует сильной индивидуальной доработки. Они предлагают единый параметрический проект и процесс печати для всех мягких элементов doi.org
Advanced Intelligent Systemsdoi.orgОткрыть источник ↗.
Жёсткость задаёт решётка
Жёсткость деталей различается за счёт решётки, напечатанной внутри. Изменение таких параметров, как плотность решётки и толщина ветвей, меняет механические свойства в разных областях тела doi.org
Advanced Intelligent Systemsdoi.orgОткрыть источник ↗. У мышц решётка реже, поэтому они податливее, а у сухожилий плотнее, и они жёстче. Суглобы удерживаются только напечатанными связками из того же пластика, без подшипников
doi.org
Advanced Intelligent Systemsdoi.orgОткрыть источник ↗.
У ноги есть таз, бедренная и большеберцовая кости и стопа из твёрдого пластика, три сустава и шесть мышц. Напечатанные мышцы сами не сокращаются: их тянут тросами моторы, закреплённые на тазу, а решётка работает как пружина и амортизатор. Печать одной мышцы занимала от 20 до 40 часов.
Результаты испытаний
Задавая длину тросов, инженеры подняли ногу вперёд примерно на 90 градусов, отвели в сторону на 30 градусов и согнули колено на 105 градусов. Авторы также оснастили такими ногами двуногого робота, и он делал шаги до 80 сантиметров doi.org
Advanced Intelligent Systemsdoi.orgОткрыть источник ↗.
Самостоятельно робот не ходил. Его туловище удерживали тросы, которые брали на себя часть веса тела и ограничивали крен, тангаж и рыскание в диапазоне от −20° до +20° doi.org
Advanced Intelligent Systemsdoi.orgОткрыть источник ↗.
Образцы мышц, сухожилий и суставов выдержали 999 циклов нагрузки без разрывов. Сухожилия стали почти вдвое мягче, в основном за первые сто циклов. Авторы сообщают, что подход можно распространить на гуманоидов всего тела и встроенные датчики doi.org
Advanced Intelligent Systemsdoi.orgОткрыть источник ↗.